模型与接入
世界模型的另一条路:NVIDIA 把 Cosmos 3 后训练例放进下载页
NVIDIA 在 Hugging Face 公布 Cosmos 3 家族的四个开放权重后训练例:32GB 级检查点、最多 11 个相机视角与 LiDAR 联合生成的驾驶模拟、机器人动作到视频,OpenMDW1.1 许可。同一周,Physics-IQ 物理续视频榜出现 Cosmos 行——Cosmos 3 Super (Astra) 以 65.47 排到第二,仅次于 Odyssey-3 Pro;而十天前发布的 Genie 4 至今没有一张独立榜行。下载自跑与订阅使用,正在成为世界模型的两条放出路径。
本文依据 NVIDIA 的 Hugging Face 官方博客(11 月 5 日)、技术报告 PDF(标注 11 月 4 日)、HF API 权重仓核对(11 月 7 日)与本站 11 月 7 日对 Physics-IQ Verified 物理续视频榜 v2v·verified·全列表视图的浏览器回读整理;厂商、榜单与 API 各自口径分开标注。本站未下载权重、未运行模型、未复现实验。
四个检查点:什么进了下载页
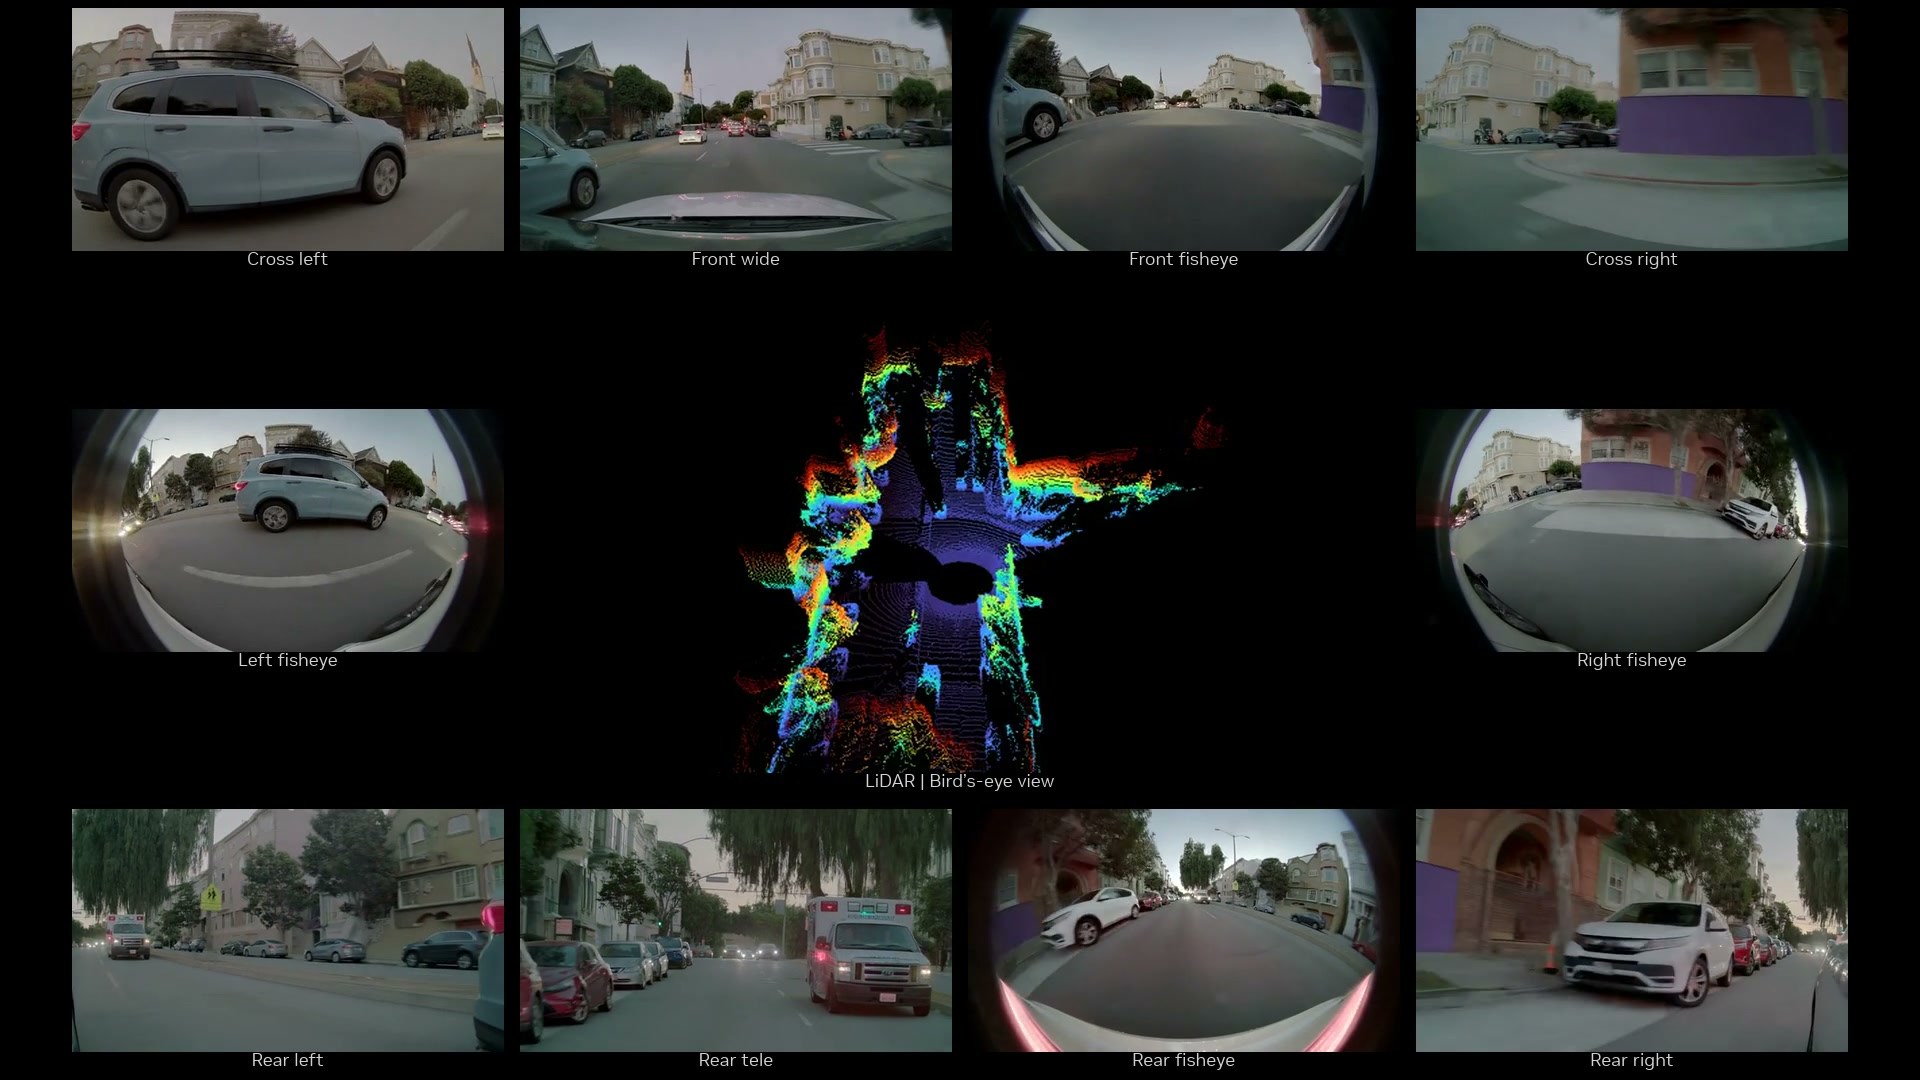
11 月 5 日,NVIDIA 在 Hugging Face 官方博客公布 Cosmos 3 家族的四个开放权重检查点:Cosmos3-Nano-Transfer-Auto(多视角驾驶数据生成,最多 11 个相机视角,RGB 与 LiDAR 联合生成)、Cosmos3-Nano-Sim-Auto(蒸馏成流式的相机加 LiDAR 观测,几个去噪步出一小段)、Cosmos3-Nano-Sim-Transfer(模拟器控制加文字提示转照片级视频)与 Cosmos3-Nano-Sim-Bimanual(机器人动作到视频,支持 YAM 与 AgiBot 两种本体)。四个检查点全部是 Cosmos 3 Nano 的后训练例,各 16B 可训练参数,OpenMDW1.1 许可。本站 11 月 7 日经 HF API 核对:四个仓 8 月 20/31 日创建,权重文件 10 月 30 日更新,单仓 32.4–34.5GB——HF 博客 11 月 5 日宣布的是这批已经在仓里的权重。
GA 基座也在:Cosmos3-Super/Nano/Edge 三个基座仓同样开放权重(3 月 10 日、Edge 7 月 1 日创建,9 月 16 日更新),观察时 Nano 基座 13.7 万次下载、Super 3.8 万次、Edge 6.4 万次——这批权重已经在被实际使用,不是新挂出来的空仓库。运行条件同样写在明面上:Linux、NVIDIA GPU、Docker 与 NVIDIA Container Toolkit;官方演示环境是一台 GB200,博客自己写明「this is not a minimum-memory specification」。对面就是 10 月 27 日的 Genie 4:能力更强调交互(键盘行走、文字改景、原生音频),但权重不公开、先给信任测试者,随后进入 AI Ultra 订阅的 Project Genie。
来源与延伸阅读
- Hugging Face:New NVIDIA Cosmos 3 Open Models for Interactive World Simulation官方发布 · 11 月 5 日核对四个检查点名称与用途(多视角驾驶+LiDAR、流式观测、模拟器控制转移、双臂机器人)、16B 可训练参数、OpenMDW1.1 许可、四阶段后训练配方与流式推理(每个隐空间步 4 帧 RGB)、运行条件(Linux、NVIDIA GPU、Docker;vLLM-Omni 在一台 GB200 上测试且写明非最低内存规格)、闭环节流需模拟运行时与 WSM 渲染器、「短跑通验证执行而非收敛」。封面取自官方博客题图(LiDAR 鸟瞰点云与 Interactive world simulation 标题);正文多视角截图取自官方演示视频。
- Hugging Face:Cosmos3 家族集合(经 HF API 核对)权重仓核对 · 11 月 7 日 API 核对四个后训练例仓 8 月 20/31 日创建、权重文件 10 月 30 日更新,单仓 32.4–34.5GB,观察时下载 2,213/3,386/2,059/1,279 次;GA 基座 Cosmos3-Super/Nano/Edge 仓 3 月 10 日(Edge 7 月 1 日)创建、9 月 16 日更新,观察时 Nano 13.7 万次下载、Super 3.8 万次、Edge 6.4 万次。下载量与时间戳按 API 观察时点记录。
物理榜上的新行:开放权重排到第二
本站 11 月 7 日在浏览器里完整回读 Physics-IQ Verified 物理续视频榜的 v2v·verified·全列表视图,共 15 行。已收录的 Odyssey 两行未变:Odyssey-3 Pro BoN×8 66.10 居首,Odyssey-3 BoN×8 64.43 第三。新的是 Cosmos 行:Cosmos 3 Super (Astra) BoN×8 65.47 排第二,Cosmos 3 Nano (Astra) BoN×8 61.83 第六,同权重不带提示词增强的单次采样行是 Cosmos3 Super 50.80 与 Cosmos3 Nano 43.00。「OPEN SOURCE」标签排到了这个位置:一台可以下载的模型,把验证分数打到了仅次于榜首的位置,榜上另一行开放权重是第六的 Nano。
配置差异值得单独读:榜上的最高 Cosmos 行带着 (Astra) 后缀,榜单悬停说明写明这是 GPT-6-Astra prompt upsampling——用 OpenAI 的模型给 Cosmos 写提示词;再去掉八选一采样、单次生成时,同一权重只拿 50.80/43.00。从 43.00 到 61.83 的差距不在权重本身,在提示词与采样配置——开放权重拿到好成绩的另一半来自 harness。榜单同版面还有两条专有的 FLUX 3 [large] 行(Black Forest Labs)与两条 Microsoft Research Asia Physical Registry 行(标注 NOT YET AVAILABLE——方法公开、模型未发布),后者提醒读者:分数表上也可能出现拿不到的行。
Genie 4 依旧无行:10-28 记录的缺口在 11-07 的回读里保持原样,这个版面里也没有 Google 自己的行——10-28 记录时的 Veo/Gemini Omni Flash 行不在这版 15 行中,版面行集与 10-28 的 26 行相比有变化,来源侧调整如实记录。世界模型目前仍没有覆盖交互能力的独立评测;这张物理续视频榜量的是「动作之后环境怎样变化」,Genie 4 的音频与实时改景不在其口径内。等有适用的独立评测出现,本站按原榜规则补入,不提前编排名。
来源与延伸阅读
- Physics-IQ Verified 物理续视频榜(v2v · verified · 全列表)独立榜单 · 11 月 7 日浏览器回读本站在浏览器里完整回读该视图 15 行:Odyssey-3 Pro BoN×8 66.10 居首、Odyssey-3 BoN×8 64.43 第三(与 10-26 记录一致);新增 Cosmos 行——Cosmos 3 Super (Astra) BoN×8 65.47 第二、Cosmos 3 Nano (Astra) BoN×8 61.83 第六、Cosmos3 Super 单次 50.80、Cosmos3 Nano 单次 43.00;另有 FLUX 3 [large](Black Forest Labs,专有)两行与 Microsoft Research Asia Physical Registry 两行(标注 NOT YET AVAILABLE)。行名中的 (Astra) 按榜单悬停说明是 GPT-6-Astra prompt upsampling。本视图无 Google 行,也无任何 Genie 条目。与 10-28 记录的 26 行版面相比行集有变化,来源侧调整如实记录、不推断历史。
报告里的数字:16B student 对 14B teacher
技术报告《Interactive World Simulation with Cosmos for Physical AI》(PDF 标注 11 月 4 日)给出厂商自测数字。机器人基准用 232 个 AgiBot-World 窗口(186 源片段)加 100 个 AgiBot-GEAR 窗口(30 源片段):Sim-Bimanual 的最终 SF-DMD student(4 去噪步、K/V 窗口 64 含 8 个 sink 帧)对所列 DreamDojo teacher 在两个基准上五项指标全胜——对 DreamDojo 14B,PSNR 提升 2.06 dB(World)与 1.90 dB(GEAR),LPIPS 降约 3.7% 与 6.2%。一个 16B 可训练参数的后训练例在厂商自选基准上胜过 14B 对照,这是报告里最直接的一句卖点。
Sim-Transfer 对 Cosmos 3 GA 参照的四项空间控制指标全升:分割 IoU 0.6433→0.7378,blur SSIM 0.8559→0.8867,Edge F1 0.2140→0.3407(+59.2%),depth SI-RMSE 0.8423→0.6194(−26.5%);VLM Quality 从 4.9296 到 4.9508。但代价写在同一页:DOVER 与 Prompt 分各降 1.8% 与 2.2%,质量漂移与 Sampson 几何误差上升;蒸馏各阶段里,双向 teacher 在全部九项指标上仍强于最终的因果 student——把双向模型蒸馏成可流式因果版本,实时性是拿指标换的。
这些数字的全部口径是 NVIDIA 自己的报告,不是独立第三方读数。报告自己写明的边界同样值得整段保留:公开基准评估的是动作条件观测预测,「work remains to measure where the models faithfully support policy learning and evaluation」;闭环节流需要模拟运行时与 WSM 渲染器;「a successful short run verifies execution, not convergence」。本站未下载权重、未运行模型、未复现实验——读者把 65.47 读作物理续视频榜的独立读数,把报告数字读作厂商自报,两者不要混算。
来源与延伸阅读
- NVIDIA 技术报告:Interactive World Simulation with Cosmos for Physical AI厂商技术报告 · PDF 标注 11 月 4 日自读 PDF 全文核对:机器人基准 232 个 AgiBot-World 窗口(186 源片段)+100 个 AgiBot-GEAR 窗口(30 源片段);Sim-Bimanual 最终 SF-DMD student(4 去噪步、K/V 窗口 64 含 sink 8)对所列 DreamDojo teacher 在两个基准上五项指标全胜,对 DreamDojo 14B 的 PSNR 提升 2.06 dB(World)/1.90 dB(GEAR)、LPIPS 降约 3.7%/6.2%;Sim-Transfer 对 Cosmos 3 GA 参照 Seg IoU 0.6433→0.7378、Edge F1 0.2140→0.3407(+59.2%)、depth SI-RMSE 0.8423→0.6194(−26.5%),VLM Quality 4.9296→4.9508,但 DOVER 与 Prompt 分各降 1.8%/2.2%,且双向 teacher 在全部九项指标上仍强于最终因果 student。评估范围写明是动作条件观测预测,policy learning 与评估的忠实度仍是待做工作。数字全部为厂商自报口径。
两条路:下载自跑与订阅使用
把 Genie 4 与 Cosmos 3 并排放,世界模型现在的两条放出路径看得很清楚。Google 走订阅侧:模型只在其界面里可用,无权重、无独立榜行、SynthID 水印,能力押在交互体验上——键盘走进去、文字改世界、原生声音,约两分钟场景连贯。NVIDIA 走下载侧:32GB 级检查点、OpenMDW1.1 许可、面向自动驾驶与机器人模拟研究,需要 Linux 加 NVIDIA GPU 加 Docker,官方测试环境是一台 GB200;能力押在数据生成与策略评估上,交互体验不在卖点上。两边的读者也不同:想「走进」一个世界的人去 Genie 的等待列表,想把世界装进训练环的人去 Cosmos 的下载页。
对读者可执行的三点:一,想知道开放权重模型在独立物理评测上走到哪里,Cosmos 3 Super 的 65.47 是当前榜上「OPEN SOURCE」行的最高分(另一行是 61.83 的 Nano);二,自己有 GPU 与数据的人可以下载检查点——但官方写明短跑通不等于收敛,后训练需要自己的数据与验证;三,想看「走进世界」的体验,Genie 4 的入口仍是信任测试者等待列表与 AI Ultra 订阅。四张榜中只有物理续视频榜给出了世界模型读数,AA 与 Pi 针对语言与编程模型,两边口径不换算。
| 你拿到什么 | 适合谁 | 当前缺口 |
|---|---|---|
| Genie 4 · 专有研究预览:界面内交互,键盘行走、文字改景、原生音频,约两分钟连贯;SynthID 水印 | 电影预可视化、游戏原型、机器人场景测试(信任测试者四类用法) | 权重不公开;无独立榜单读数;入口在等待列表与 AI Ultra 订阅 |
| Cosmos 3 基座(Super/Nano/Edge):HF 开放权重,物理榜 Super 65.47/Nano 61.83(均为 Astra 提示词增强+BoN×8 配置) | 世界模拟研究与世界模型对比评测 | 高分行依赖提示词增强(单次采样 50.80/43.00);运行需 Linux+NVIDIA GPU+Docker |
| 四个 Nano 后训练例:32–34.5GB 检查点,11 视角+LiDAR 驾驶模拟、双臂机器人动作到视频;厂商自测胜 14B teacher | Physical AI 训练数据生成与策略评估(自动驾驶、机器人) | 数字全是厂商自报;policy learning 忠实度仍是待测项;官方测试环境 GB200,非最低内存规格 |
来源与延伸阅读
- Hugging Face:New NVIDIA Cosmos 3 Open Models for Interactive World Simulation官方发布 · 11 月 5 日核对四个检查点名称与用途(多视角驾驶+LiDAR、流式观测、模拟器控制转移、双臂机器人)、16B 可训练参数、OpenMDW1.1 许可、四阶段后训练配方与流式推理(每个隐空间步 4 帧 RGB)、运行条件(Linux、NVIDIA GPU、Docker;vLLM-Omni 在一台 GB200 上测试且写明非最低内存规格)、闭环节流需模拟运行时与 WSM 渲染器、「短跑通验证执行而非收敛」。封面取自官方博客题图(LiDAR 鸟瞰点云与 Interactive world simulation 标题);正文多视角截图取自官方演示视频。
- Physics-IQ Verified 物理续视频榜(v2v · verified · 全列表)独立榜单 · 11 月 7 日浏览器回读本站在浏览器里完整回读该视图 15 行:Odyssey-3 Pro BoN×8 66.10 居首、Odyssey-3 BoN×8 64.43 第三(与 10-26 记录一致);新增 Cosmos 行——Cosmos 3 Super (Astra) BoN×8 65.47 第二、Cosmos 3 Nano (Astra) BoN×8 61.83 第六、Cosmos3 Super 单次 50.80、Cosmos3 Nano 单次 43.00;另有 FLUX 3 [large](Black Forest Labs,专有)两行与 Microsoft Research Asia Physical Registry 两行(标注 NOT YET AVAILABLE)。行名中的 (Astra) 按榜单悬停说明是 GPT-6-Astra prompt upsampling。本视图无 Google 行,也无任何 Genie 条目。与 10-28 记录的 26 行版面相比行集有变化,来源侧调整如实记录、不推断历史。