持续专题 · 2026年9月7日整理
MicroDuck:一只机器鸭,怎样学会新动作
把机器人本体、模拟训练和开源软件放在一起看:现在展示了什么,预购能得到什么,哪些后续值得继续关注。
01认识产品EN
一台可以训练动作的实体机器人
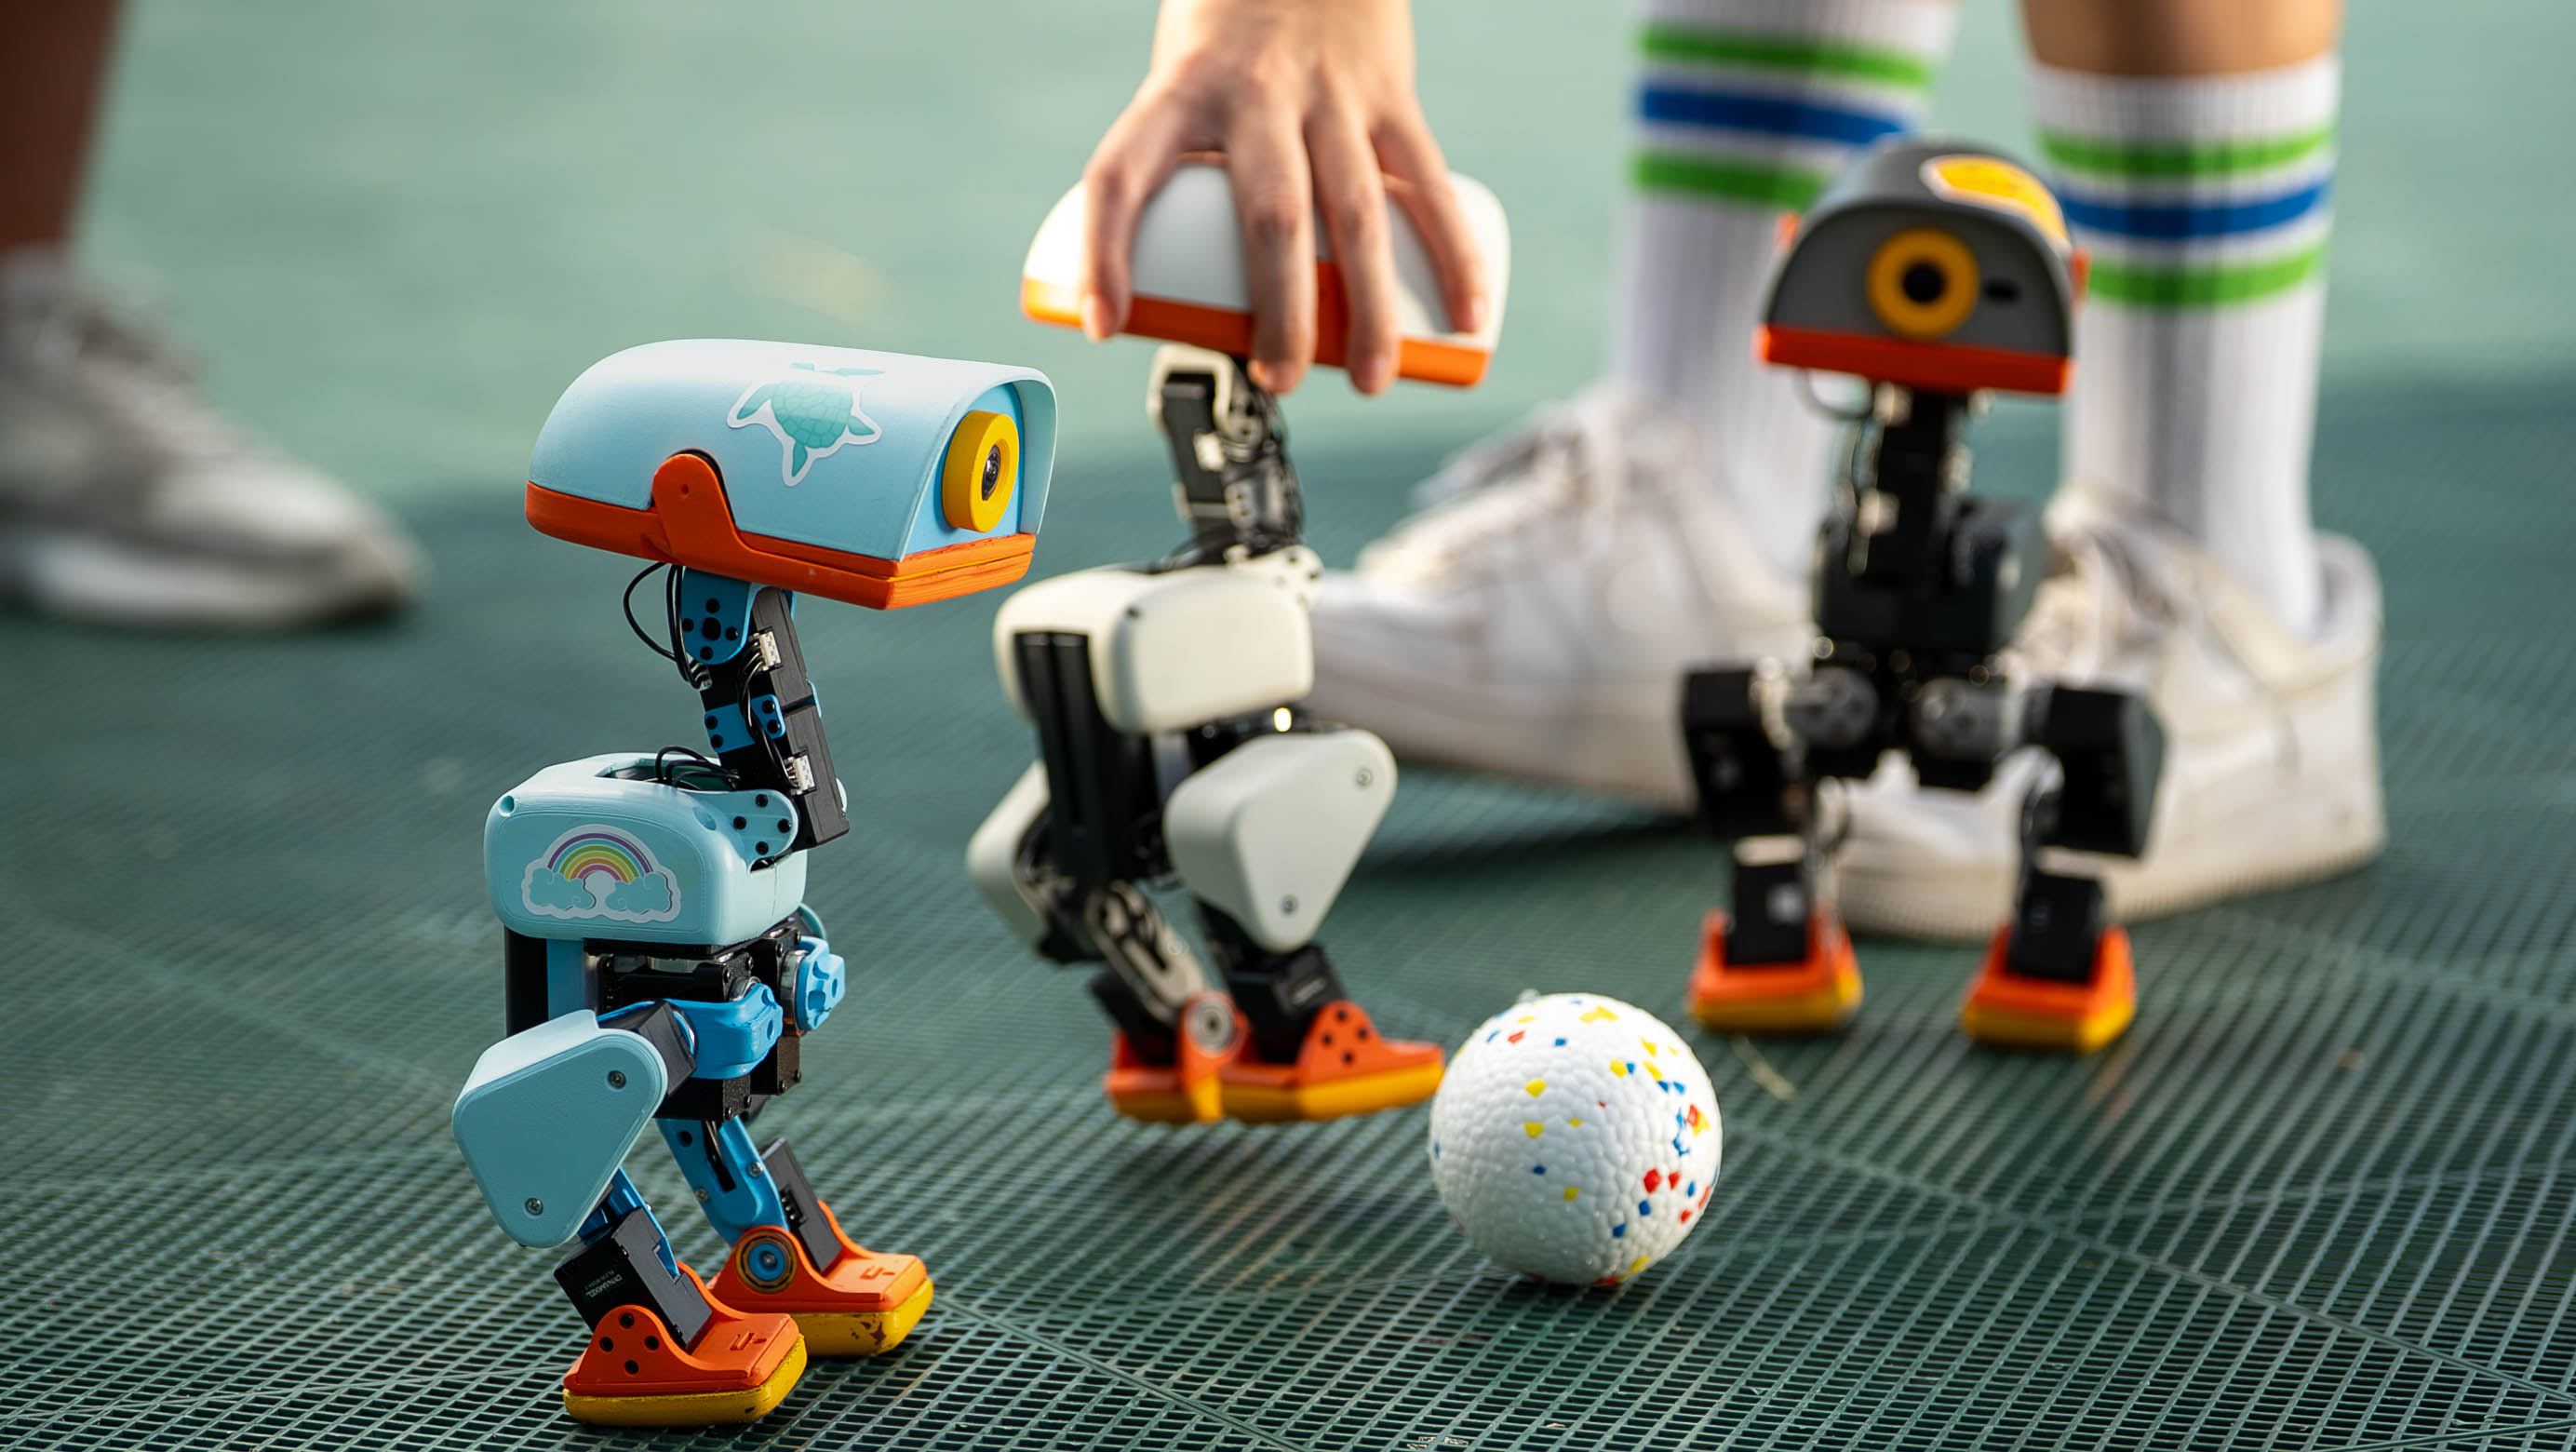
MicroDuck 是 Pollen Robotics 推出的双足机器鸭。官方给出的尺寸约 25 厘米,列有 15 个电机、摄像头、LiDAR 和两套惯性传感器。它的特点是把可玩的实体设备与模拟、训练软件放在一起,让开发者可以进一步训练动作。
想先认识它,可以直接打开网页模拟器,看看走路和控制动作;想继续开发,再沿公开软件了解训练与交互。实体产品、模拟器和社区作品,提供了不同的参与入口。
来源与补充
这让它同时属于机器人产品与 AI 开发工具。判断它是否有意思,可以先看动作、外形和互动;判断它是否适合自己的项目,还要看控制方式、技能训练与实际交付条件。不能因为长得像宠物,就预设它具备通用理解或家务能力。
- Microduck 官方产品页 ↗厂家说明 · 9 月 7 日核对产品形态、规格、预购与软件入口;本轮未实测实体设备。
02训练怎么发生EN
先在模拟器里认识机器鸭
官方把模拟器称为机器鸭训练所用的数字孪生,并公开 SDK、仿真环境和强化学习训练栈。可以把流程理解为:在模拟环境中反复尝试动作,得到控制策略,再把策略部署到实体机器人。产品页把这一过程称为 sim-to-real。
来源与补充
学习与动作执行也需要分开。模拟训练可以反复计算,实体运行时则要在真实重量、接触与传感器条件下保持动作。官方展示已经迁移的策略,并不保证用户训练的每个新动作都能稳定迁移。新的社区作品如果同时留下训练设置、实体视频和失败条件,会比单段成功演示更有参考价值。
可以先从模拟器认识动作与控制,再决定是否需要实体机器人。下面把浏览器体验、运行已有策略和训练新动作分别说明;这次没有训练新策略或操作实体设备。
03先在电脑上试EN
没有实体机器人,可以先做什么
不用先买机器鸭。打开下方官方模拟器,等待加载后点 WADDLE IN,就能进入三维场景。界面提示用方向键或 WASD 移动、R 坐下、空格复位。9 月 7 日,我们在桌面 Chrome 中进入场景并观察到坐姿变化。可以先试着让它站着、坐下,留意身体与脚的位置怎样变化。
这里体验的是已经学会的动作。控制策略可以理解为一套把机器人当前状态变成电机动作的方法;按下坐姿键,是让现有策略执行动作。训练新策略则需要让它在模拟里反复尝试,并根据任务目标调整。因此,浏览器里玩一会儿,不等于已经训练出一个新技能。
来源与补充
- 在浏览器里试机器鸭 ↗Pollen 官方模拟器先体验已有动作;桌面浏览器入口,首次加载需等待。
04再研究自己的动作EN
从现成动作到自己的新技能
想进一步研究已有动作,可以沿官方训练仓库查看 CPU MuJoCo 中运行导出策略的方法。这一步需要准备文档要求的软件环境和 ONNX 策略文件,属于在电脑上运行已有成果;它与无需安装的浏览器入口是两条不同路径。先弄清自己想观察哪个动作,再选择对应文件,会比直接尝试整套训练更容易理解。
新动作的训练文档提供 CUDA GPU 和 Hugging Face Jobs 云端两条路径,可以先在模拟中进行。它们需要相应的软件环境与计算资源;实体上的表现要等实际运行时再看。
来源与补充
想训练自己的新动作,再看训练入口:官方文档要求 CUDA GPU,也提供 Hugging Face Jobs 云端路径。可以在没有实体机器人的情况下做模拟训练;云端需要相应账户与计算资源,关闭终端不等于停止云端任务。本站这次阅读了固定版本的训练说明,没有完成安装、训练或计费测试,不能保证某台普通电脑可直接运行整套流程。
模拟里完成动作之后,还要验证它在实体上能否做对。电机、接触摩擦、电池状态和控制延迟都会影响结果;策略文件与机器人软件也要匹配。可以把下一次尝试定得很具体:先观察一个已有动作,记下想改变的地方,再研究训练设置。到实体这一步时,再保留真实动作与失败条件,逐步比较模拟和现实。
- 运行策略与训练说明 ↗官方仓库 · 固定版本分别查看 CPU 运行、GPU 训练与导出;本文未完成安装和训练。
- 云端训练与任务管理 ↗官方说明 · 固定版本账户准备、提交、查看和取消任务的条件。
05社区里的新课EN
已经会走,再学怎样把球推远
- 上层:决定往哪走
搜索 15 个参数,把距离与朝向变成移动指令。
- 下层:用已有方法走路
平衡与迈步策略保持不变,执行上层给出的指令。
- 模拟:尝试并评分
看球移动多远、是否摔倒,再用成绩选择下一轮上层参数。
根据作者源码绘制:评分用于挑选下一轮控制参数。 查看依据 ↗
让机器鸭学会走路,需要协调电机、身体和地面的接触。让一只已经会走的机器鸭把球推远,还需要决定往哪走、什么时候转向。Microduck School 把后一件事做成了一个社区实验:保留已有动作,尝试找到更合适的控制办法。
我们阅读的版本用 15 个参数,把距离、朝向等任务信息转换成前进、侧移和转向指令,再交给已有走路策略。优化过程先尝试一批参数,让模拟中的机器鸭实际跑一遍,按任务评分,保留较好的尝试,再继续搜索。这里学到的是怎样调用走路能力,底层平衡与迈步策略保持不变。
来源与补充
这也让“学习曲线变高”有了具体含义。推球任务的评分奖励球移动得远,同时扣除摔倒的代价;换成绕圈,评分规则就不同。源码里的曲线分别画历史最佳成绩和整批平均成绩。历史最佳只会保持或提高,是因为程序一直保留最好的一次;它不能单独证明每次尝试都更稳,也不能代表实体机器鸭已经学会。
看前后对比时,还要看起点。这个作品把训练前的上层参数全部置零,让机器鸭不发出移动指令。因此,对比回答的是“搜索后能否从不行动走向完成任务”,尚不能回答“是否比已有的人工控制办法更好”。这是阅读源码得出的比较边界。继续研究时,可以换起点、换随机种子,再看任务表现是否保持。
9 月 7 日,我们在公开页面发起一次默认推球任务,未取得可用的曲线、视频或报告。这份解读依据固定版本的说明和相关源码,不将此次尝试记为训练成功;也没有验证实体迁移。作品仍提供了一个清楚的研究方向:想增加行为时,先弄清需要改变的是动作本身,还是控制已有动作的方法。
- Microduck School:学了哪一层 ↗社区作者说明 · 固定版本区分冻结的底层动作与上层控制搜索;作者所述耗时未经本站验证。
- 任务、评分与参数搜索 ↗lesson.py · 固定版本查看推球评分、历史最佳与整批平均成绩的区别。
- 前后对比的起点 ↗nodes.py · 固定版本训练前使用零参数控制器;此处不能推导它优于其他控制方法。
06作品与表达EN
不说人话,也能让角色有性格
Pollen 的发布文章把 MicroDuck 的行动与 Reachy Mini 的对话交互区分开,并介绍用小声音表达状态的方向。这给硬件创作者另一个问题:除了让设备完成动作,怎样让人理解它此刻的状态与性格?
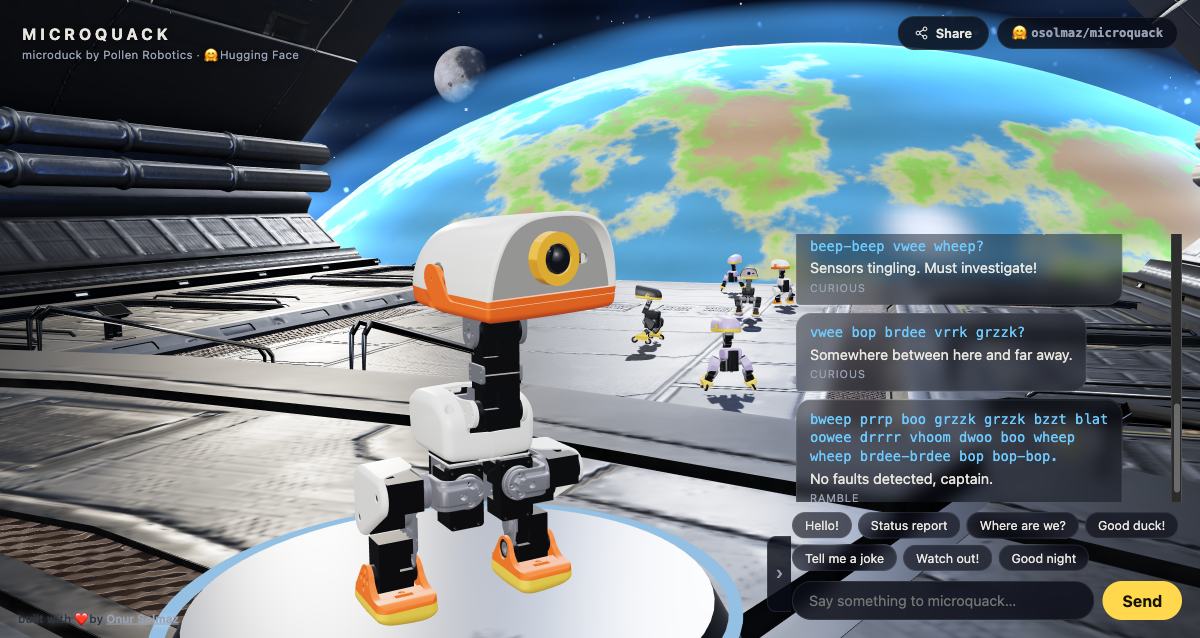
Onur Solmaz 的 microquack 网页作品把机器鸭放在太空场景中,提供问候、状态报告等交互。本站打开作品并点击状态报告,看到消息区追加输入、拟声序列与状态标签。这展示了把场景、动作角色与表达连在一起的思路。
cat5v 的 Quackify 则把机器鸭组成了一支小乐队。打开网页,可以从曲库选歌,或放入自己的 MIDI 乐谱,为低音、男高音、女低音和女高音安排不同的机器鸭,再把合唱导出为 WAV。它沿用了机器人软件的声音合成器,把原本的拟声表达延伸成了可以编排的音乐作品。
- 打开 Quackify,选一首歌试听浏览器里的机器鸭合唱,可安排声部;这里听到的是网页合成音色。
- 进入 microquack 互动场景
来源与补充
Quackify 是浏览器作品。作者当前说明中,新曲目还不能直接发送到实体机器人;网页里的音色也不能代替实物扬声器试听。
这次观察限于浏览器作品及其可见反馈,没有验证声音质量、任意对话理解或实体机器人上的运行。它仍值得展示:机器人内容可以从规格延伸到交互和创作,而不必先变成购买推荐。
- 打开 Quackify 机器鸭合唱 ↗cat5v 社区作品 · 9 月 10 日查看选歌、安排声部,导出浏览器中的合唱。
- Quackify 的声音与曲库说明 ↗作者说明 · 固定版本声音合成、MIDI 导入和曲目导出。
- Meet Microduck ↗厂家发布文章 · 8 月 27 日解释行动、训练与表达的产品出发点。
- microquack 交互作品 ↗Onur Solmaz · 9 月 7 日查看打开网页场景与交互;不代表实体机器人效果。
07开放到什么程度EN
软件开放,硬件设计文件并未开放
Pollen 的媒体资料明确说明:开源声明涵盖软件栈,机械与电子设计文件并未开放。这意味着可以沿公开代码研究和修改控制方法,但不能因此认定已经获得制造整台机器人的设计资料。
官方明确列出 Apache-2.0 许可的软件栈,包括 SDK、模拟与强化学习训练。读者可以沿产品页进入代码仓库,查看和修改这些软件材料。训练仓库另外注明,3D 模型文件采用 Creative Commons BY-SA-NC。软件与模型文件的说明需要分别查看,不应把全部材料或整台设备的设计和生产资料一并推定为同一种开放条件。
来源与补充
后续值得看的内容包括新的动作策略、开发过程、软件版本变化,以及他人如何复现。一个由用户完成的小技能,可能比再转述一遍产品规格更能解释这台机器人能怎样被使用。
- MicroDuck 开放范围与待定规格 ↗Pollen 官方媒体资料 · 9 月 7 日核对厂家对软件与硬件设计开放范围的明确说明。
08怎样继续开发EN
控制动作、传输画面、更新软件,分别负责
MicroDuck 仓库的架构草稿把手柄、手机和网页视为不同控制入口,把实际动作交给机器人上的控制服务;视频和音频则走另一条路径。这样的设计让开发者可以理解:新增一种交互,并不一定要重写底层动作控制。
这是面向首批版本的架构草稿。9 月 2 日的远程访问说明记录了账户登录进展,并把跨网络连接列为后续工作,同时保留独立的本地模式。
来源与补充
这里的“草稿”很关键。架构文档说明它面向首批交付版本;9 月 2 日的远程访问文档记录已实现账户登录,但跨网络连接还需要后续部分。它同时要求本地模式不依赖远程服务。公开设计提供了讨论和开发入口,不能当作所有功能已经交付的证明。
如果想参与开发,可以先沿文档查看输入怎样变成动作意图,再选择模拟或交互层的小任务。后续值得检查的是文档与实际版本是否一致,以及断网、更新后恢复等具体体验。本站此次阅读的是固定版本的设计资料,没有连接实体设备。
- MicroDuck 设计资料目录 ↗官方仓库持续查看设计与实现进展。
- 机器人架构草稿 ↗固定版本 · 9 月 7 日读取说明首批版本目标与各部分职责。
- 远程访问进度说明 ↗9 月 2 日草稿 · 固定版本分别记录已实现与后续工作。
09购买与交付EN
预购包含什么,计划什么时候交付
9 月 7 日核对时,官方页面仍提供预购,标注 399 美元为不含税费与运费的入门价。基础包装列有机器人、电池、USB-C 线和游戏控制器;另外的充电、开发与配件包单独列出。这个价格不是中国读者的到手总价。
官方媒体资料把首批交付目标写为 2026 年圣诞节前,首发市场为北美与欧洲。这是厂家计划,不能读成已经交付,也不能推定当前向中国配送。摄像头分辨率与视场、LiDAR 范围等部分规格仍待最终确定。
来源与补充
如果准备下单,需要在商店核对自己所在地区能否配送、预计日期和总费用。本站未完成结账,也没有实际交付回执。目前可以解释产品与预购内容;到手后的续航、稳定性、维修与支持,应等待具体交付和实际使用材料。
- 交付计划、首发市场与待定规格 ↗Pollen 官方媒体资料 · 9 月 7 日核对查看 First deliveries、Markets 与 Not final yet;最终到手条件还需以具体订单为准。
10相关后续EN
从 Pollen 到 Hugging Face,再到收购公告
MicroDuck 来自 Hugging Face 旗下的 Pollen Robotics。NVIDIA 在 9 月 3 日公布已达成收购 Hugging Face 的协议,并表述将继续支持多种云与计算平台。本站旧的机器鸭发布资料提到收购传闻,现在应结合这份较新的公告阅读。
来源与补充
达成协议不等于交易已经完成,这份公告也没有证明 MicroDuck 的芯片、技能或交付计划已经改变。对使用者真正有影响的后续,要继续看具体的软件、设备与服务条件。
- NVIDIA to Acquire Hugging Face ↗NVIDIA 公告 · 9 月 3 日确认协议公告和公司的平台承诺,不证明交易完成或机器人能力变化。