模型到作品 · 视觉证据怎样接续
Glimpse:看懂视频,先找到需要回看的那一秒
火车是否减速,两只鸟怎样经过镜头,机械臂何时该做下一步?沿三段原片与作者记录,看视觉模型怎样回查证据,也分清它观察、规划和真正执行的边界。
Elorian 于 10 月 16 日开放 Glimpse 研究预览。本文在 10 月 19 日核对原文、三段完整无声片段及代表帧;模型判断和费用来自作者公开记录,没有调用模型或运行机器人。
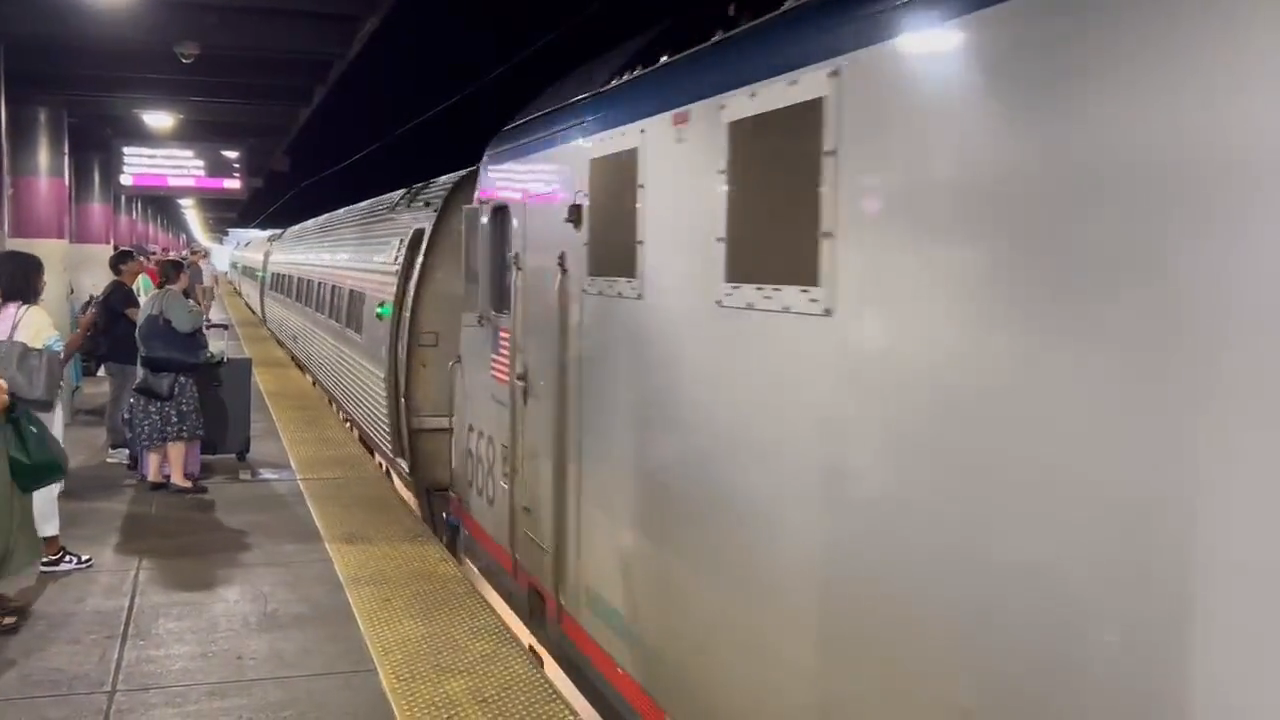
一张图能认出火车,不能独自回答它是否减速
看一眼画面,知道‘列车正在经过站台’并不难;要回答速度怎样变化,就必须把不同时间的观察接起来。Elorian 公布的 Glimpse 示例把答案标为‘减速’,并给出精简轨迹:先定位可追踪的窗边,比较前后位移,再回看接近停下的短区间。
这份记录更有启发的地方,是模型会回到决定答案的证据,而不是只给一个选项。单张截图或随意挑的两帧仍不足以验证速度;参考点、采样间隔、透视和相机运动都影响判断。这里呈现作者的示例与核对思路,不把它改写成一次独立的物理测速。
来源与延伸阅读
- Elorian · Glimpse 原发布厂商原文 · 2026 年 10 月 16 日研究预览、模型记录、混合评测配置与价格;不是本站独立测试。
- 火车速度问题 · 原片公开输入片段 · 约 5.17 秒,无音轨与发布页的精简模型轨迹一起读;单帧不能验证速度,也没有真实速度计读数。
需要多看几眼的,可能只有不到一秒
另一段 6.13 秒动画要求完整描述两只鸟的动作。问题不只是‘画面里有鸟’,还包括先后顺序、哪只鸟先走,以及镜头移动时发生了什么。发布记录先以 8 fps 检查全片,再把 4.3–5.2 秒附近提高到约 14 fps 回看,用墙面中间位置判断是连续摇镜,而不是一次硬切。
紫红带子和浅绿头巾让两只鸟保持可辨;局部回看则帮助恢复起飞、移动和进入亮拱门的顺序。对视频整理、作品分析或实验记录,这提供了一种值得继续比较的能力:把更多观察花在有歧义的时刻。是否能减少漏记和错序,还需要在自己的材料与完成标准上核对。
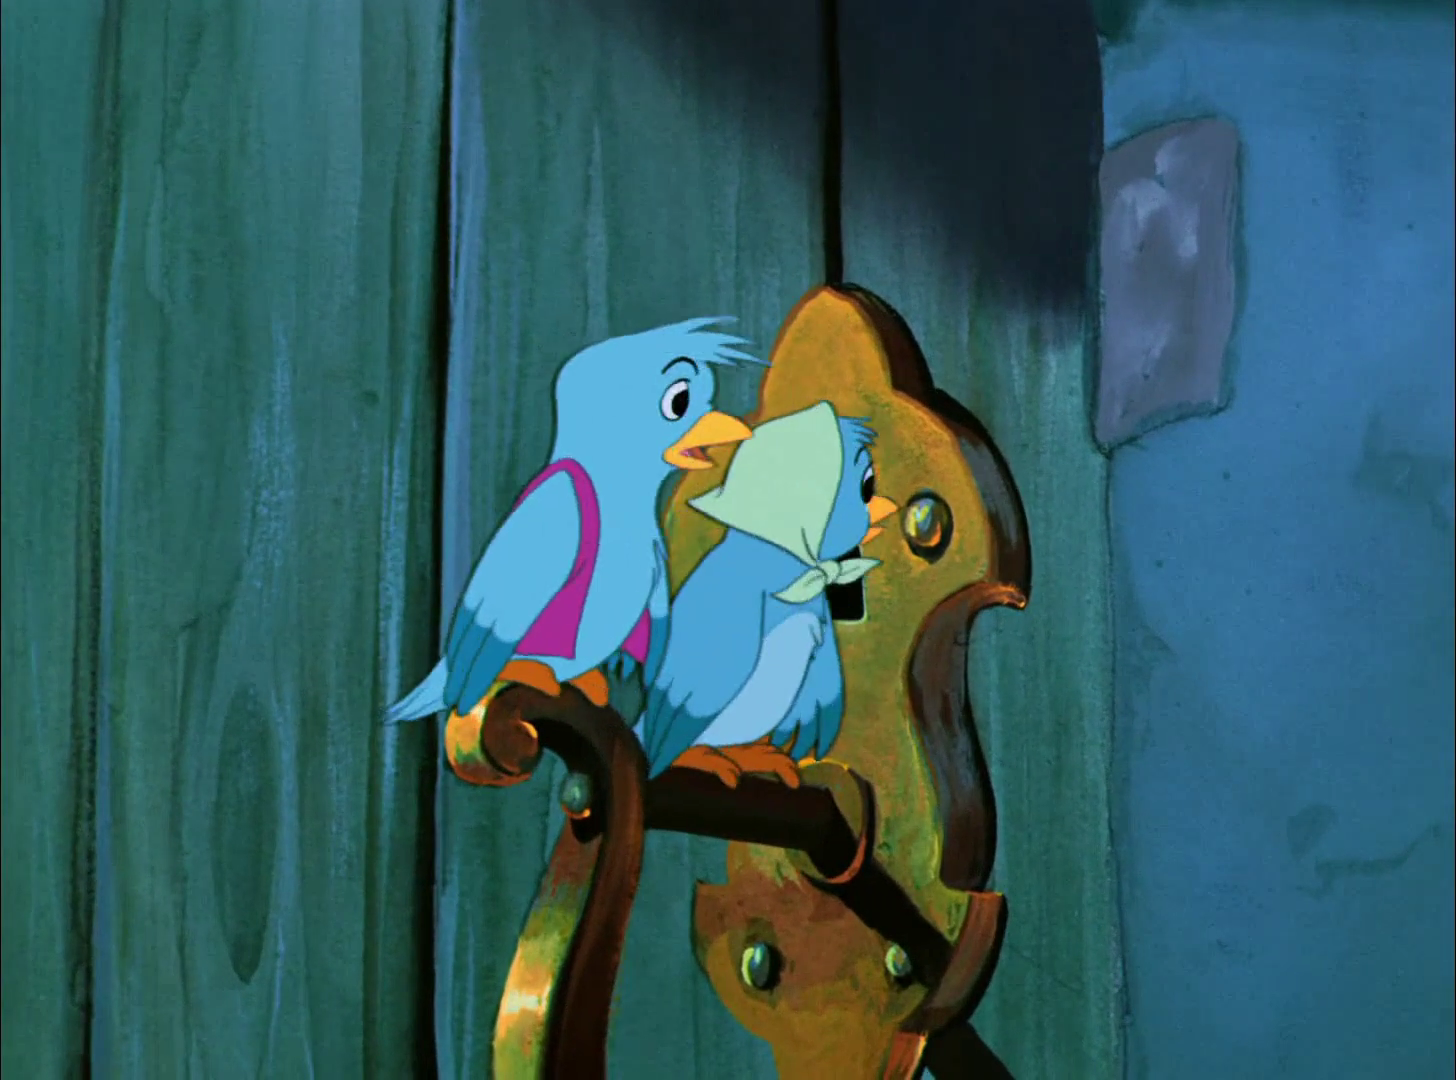
来源与延伸阅读
- Elorian · Glimpse 原发布厂商原文 · 2026 年 10 月 16 日研究预览、模型记录、混合评测配置与价格;不是本站独立测试。
- 两只鸟与镜头移动 · 原片作者用于评测的动画输入 · 约 6.13 秒这是交给模型理解的输入,不是 Glimpse 生成的动画;轨迹描述 8 fps 后局部约 14 fps 回看。
机械臂动起来之前,先分清谁规划、谁执行
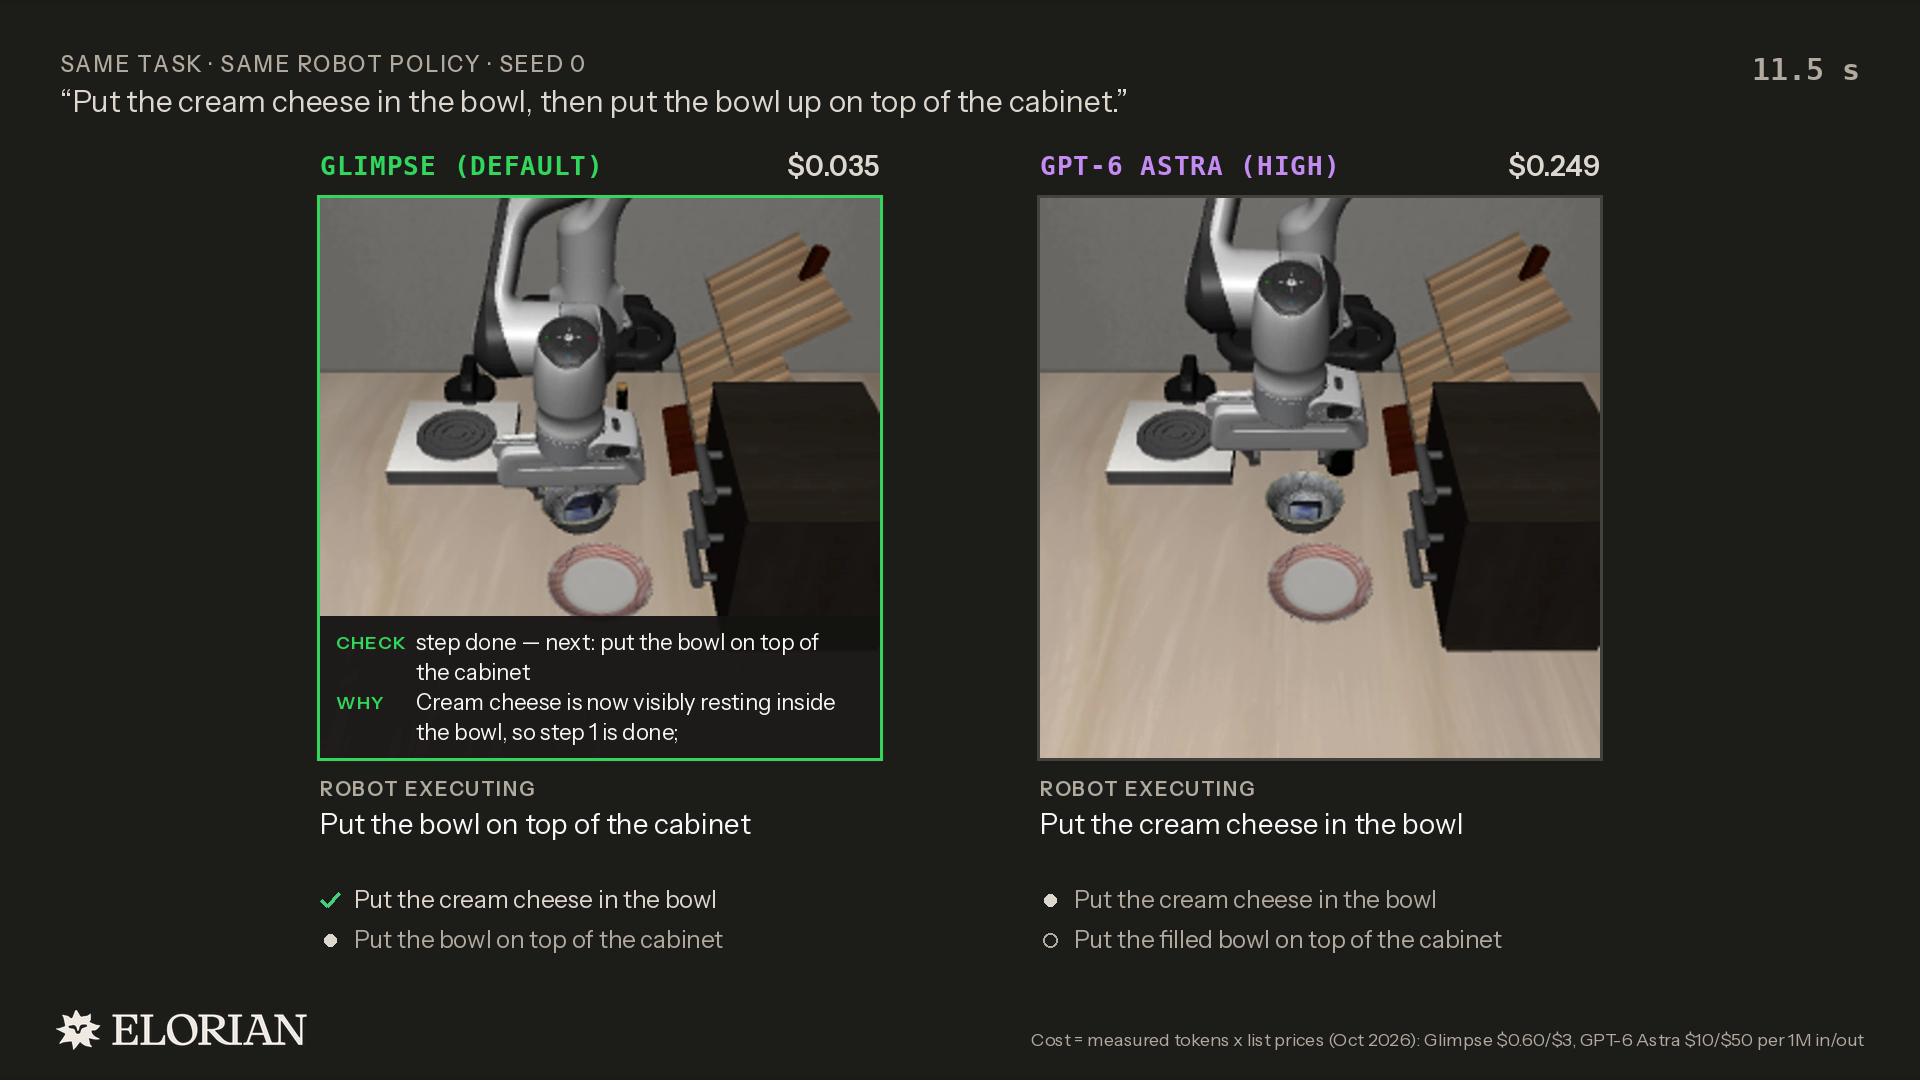
机器人演示换了一个问题:先把奶油奶酪放进碗,再把碗放到柜顶,何时该结束第一步?Glimpse 与 Astra 分别充当上层规划器,读取相机、判断步骤是否完成;真正生成底层动作的是同一套 π0.5 策略。作者展示的两组都完成任务。
图内是 Glimpse default 对 Astra high,作者记录本段规划费用分别为 $0.035 与 $0.249。相同执行策略有助于观察规划差别,却不等于相同推理档位、总计算量或大量任务上的结果;费用也不包含整套机器人系统。它更具体地说明视觉理解怎样接到行动检查,尚不能证明通用机器人控制已经解决。
来源与延伸阅读
- Elorian · Glimpse 原发布厂商原文 · 2026 年 10 月 16 日研究预览、模型记录、混合评测配置与价格;不是本站独立测试。
- 同一 LIBERO 任务 · 规划器原演示厂商模拟环境对照 · 43.5 秒文件图内为 Glimpse default 与 Astra high;共享 π0.5 执行策略、seed 0,不能当相同推理预算或实体机器人测试。
能回看什么,与一次任务到底花多少,接着分开核对
发布页并非每个解释都是 Glimpse 的运行结果:轮胎、铁道拨杆和钳子等题包含人工审阅的参考答案;‘接下来会怎样’的动画是 Seedance 2.5 对参考情节的示意。模型实际记录、参考答案和说明动画要分别读。厂商综合表也混合不同工具、推理档位与论文成绩,不能据几个高分宣布全面领先。
当前官方按每百万词元列价:输入 $0.60、输出 $3,经 API 与聊天研究预览提供。反复看图、取更多帧也会消耗时间与词元,单价不能代替整项任务账单。下一步值得追的是:在相同视频与判断标准下,回看能改正哪些错判,多花了多少观察,以及结果怎样被人或后续系统核验。
来源与延伸阅读
- Elorian · Glimpse 原发布厂商原文 · 2026 年 10 月 16 日研究预览、模型记录、混合评测配置与价格;不是本站独立测试。
- HSS · 基准与参考答案说明研究方原文 · 2026 年 10 月 8 日场景推断问题与特定版本/档位的评测;较新型号与后续更新不自动继承旧结论。