TechCrunch AI · 原文 2026-09-05
XDOF:把叠衣服等真实动作变成机器人训练数据
人远程操控机械臂,或戴上传感器叠衣服,这些过程都能成为机器人学习的材料。XDOF 把动作采集、处理与标注接在一起,融资谈判是这条业务的背景。
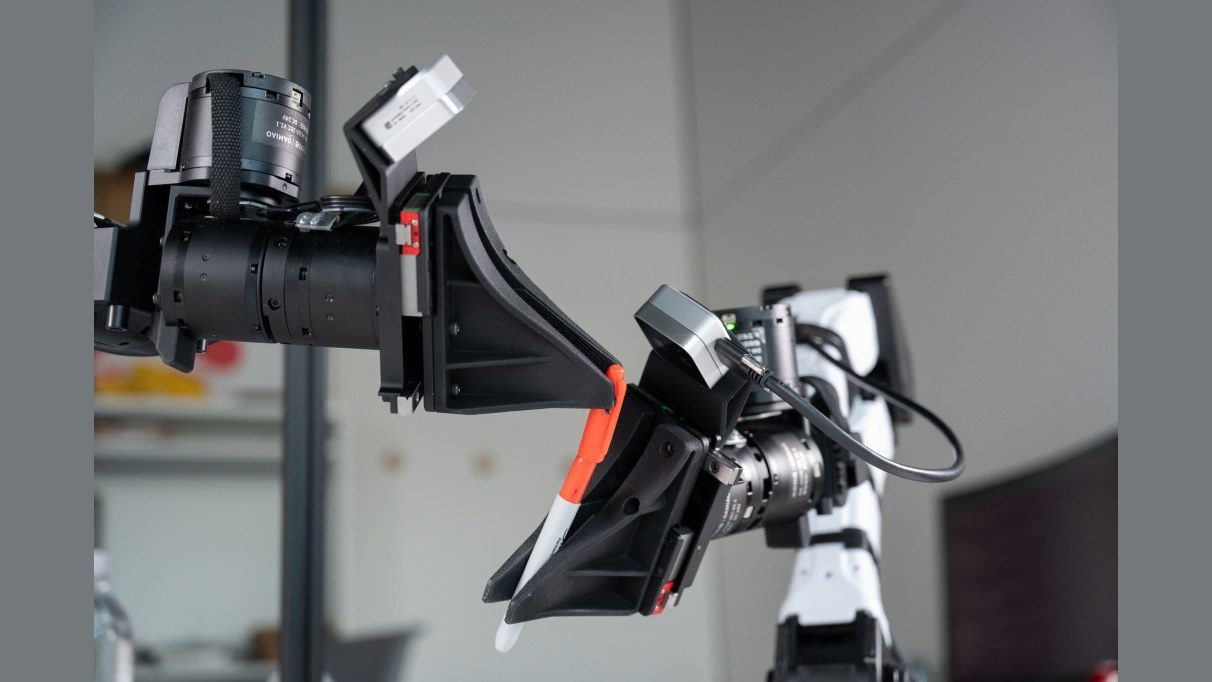
把现实动作变成机器人训练材料
XDOF 的工作包括数据收集工具、处理流程和标注系统。TechCrunch 描述了两种采集方式:人远程操控机械臂,以及佩戴传感器记录叠衣服、压平纸箱等动作。
这种数据来自真实动作与设备交互,不能只靠网上的文字获得。报道介绍,公司与伯克利 AI 研究实验室合作整理 ABC 机器人数据集,并计划扩充不同地区的采集人员。
12 亿美元是谈判中的估值
9 月 4 日报道援引知情人士称,8VC 拟领投 B 轮,估值约 12 亿美元。XDOF 在 6 月公布过 7,000 万美元 A 轮;新一轮的融资金额、估值是否包含新资金尚不清楚,条款可能变化。
截至报道发布,XDOF 和 8VC 没有回应置评请求。因此这是一则融资谈判消息,不能把估值金额写成已到账资金。
重要补充与更正
以下日期是本站修订时间。
- 补充 ·
补充机器人数据的采集方式,并明确 12 亿美元是谈判估值。
来源与补充
sourcesEN
来源与补充
- 阅读原文TechCrunch AI
原始摘要与适用说明
本次收录提供原文入口。原文主张及引用关系仍需逐条核对;收录不是独立验证,也不能证明实际效果。
来源与依据 · 2 条链接
逐条说明链接的用途与支持范围。链接数量不代表多方独立验证,“直接支持”也仅限下方写明的内容。
本页保留原文与简要整理,可通过下方链接继续阅读发布者的完整说明。
资料时间记录
- · 发现这篇资料,来源:TechCrunch AI。
收录记录
首次发现:;本站收录:
收录日期与原文发布日期分别记录。
编辑记录
来源已核对
· 北京时间
补充机器人数据的采集方式,并明确 12 亿美元是谈判估值。 本次补读与整理保留原事件、发现和收录日期。